问题从哪里开始
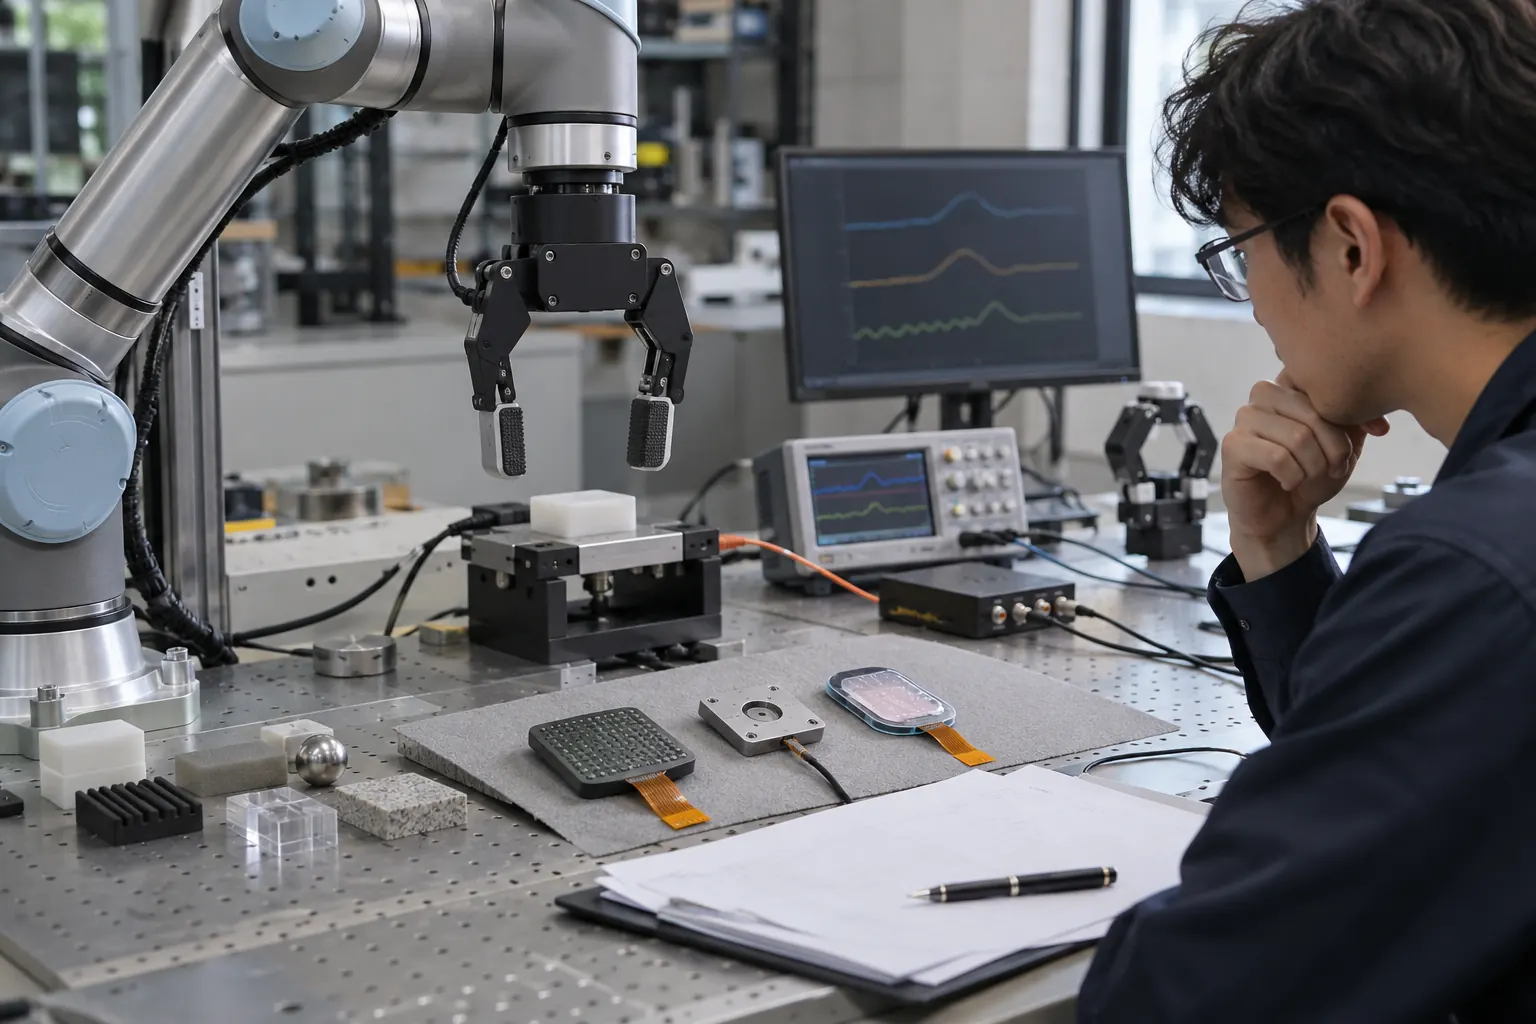
触觉配件不能只按外形或感应点数比较。接触位置、受力方向、表面材料和固定方式都会改变读数;有些器件输出电阻、电容或图像,有些提供经处理的力值。这些数据不是天然可互换。本站以贴片、力传感、采集和末端集成为四条资料方向,帮助先确定测什么、怎样标定,再决定怎样进入控制。
柔性触觉贴片的判断方法
柔性贴片弯折或预紧后,基线可能与平放时不同。接触面积变化时,同一总载荷也可能形成不同分布,因此先定义测局部接触、压力分布还是总力。
1. 记录安装曲率、胶层和接触材料
2. 在实际安装状态采集无接触基线
3. 用已知条件检查重复接触和卸载恢复
易错点:不能将传感单元数量直接写成力测量准确度。
力觉传感器的判断方法
力传感器要明确坐标轴、量程、过载条件和工具安装关系。工具自重、偏置与接触力可能混在读数里;不同姿态下直接比较未经处理的信号会误判接触。
1. 标出传感坐标与工具坐标
2. 区分原始值、去偏置值和补偿值
3. 检查加载与卸载时的回零和方向
易错点:不能用一次按压曲线证明整个量程已标定。
感知采集的判断方法
采集链包括传感器、接口、时间戳和处理版本。光学触觉的图像帧率不等于控制闭环频率,压缩、传输和推理都可能增加延时。[S1][S2]
1. 保存设备序列号与采样格式
2. 把原始帧和处理结果关联编号
3. 记录丢帧、时间源和算法版本
易错点:只看界面刷新流畅,无法判断端到端延迟。
末端触觉集成的判断方法
末端集成需考虑保护层、走线、夹指结构和接触表面变化。覆盖保护膜后不能默认旧标定仍有效;触觉阈值还应与物体损伤和抓取失败分别验证。
1. 标注触觉面与实际接触区域
2. 把走线和更换步骤纳入夹具图
3. 用代表性物体检查接触检测与动作分支
易错点:触觉信号变化不必然表示滑移或接触力变化。
明确假设的对照算例
假设同一10N载荷均匀作用在100mm²与200mm²面积,平均压力分别为0.1和0.05N/mm²;这是理想面积算例,实际贴片可能承受非均匀接触,不能直接用它标定所有像素。若采集周期20ms、处理30ms、通信10ms,单次串行链路预算为60ms,尚未包含调度与运动响应。
来源与适用条件
技术背景见 [S1] [S2];本站的步骤、算例和记录字段为原创整理。示例不对应在售型号、真实客户或已完成的试验,原始文档只在各自设备、软件与研究范围内适用;缺失条件要标待确认,不能写成默认满足。
资料依据与适用范围
[S1] GelSight Tactile Sensing Technology — GelSight
https://www.gelsight.com/tactile-sensing-technology/
支持内容: 光学弹性体触觉与图像读出背景
适用范围: 厂商技术介绍,不证明本站传感器性能或供货
查阅日期: 2026-11-04
[S2] DIGIT-INTERFACE README — Meta / facebookresearch
https://github.com/facebookresearch/digit-interface/blob/main/README.md
支持内容: 序列号识别、采集接口和许可信息
适用范围: 仓库已归档且许可有限制,不能默认可商用
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。