假设演练:触觉闭环延迟预算
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
任务与本次假设
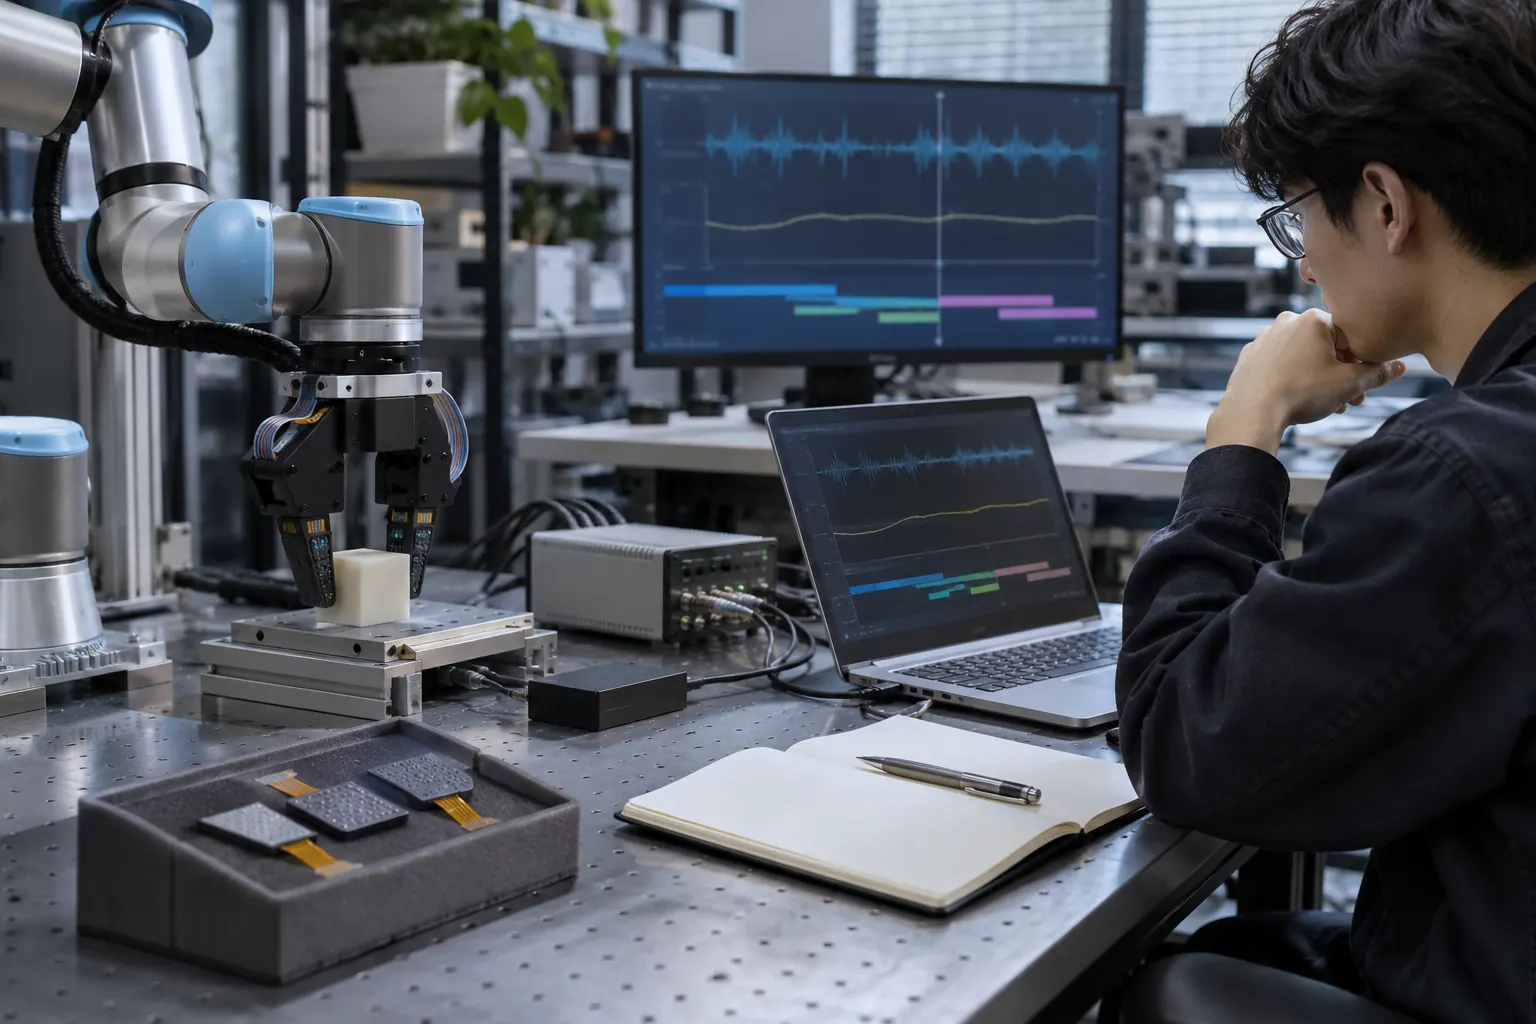
假设末端接触后60ms才产生控制命令,演练按采集20ms、处理30ms和通信10ms建立初始串行预算,数字只是假设。实际还需记录事件对齐方式、调度和机械响应,不能把预算总和当实测闭环延迟。
两条可行路线与取舍
路线一先做单次串行时间预算,将采集、处理和通信拆开,适合找可能瓶颈,但只是模型。路线二建立共同事件与时间对齐,实际观察从接触到命令及运动的完整链,能支持更具体的任务判断,也需要参考与仪器。不能用传感帧率或某一接口频率直接选择最快闭环方案。
按实际任务执行的方法
先定义接触事件怎样被确认,给采集帧、算法结果、控制命令与物理动作关联编号。记录各时间是采集时刻还是接收时刻,时钟不能对齐时给出限制。保留丢帧、调度等待和异常间隔,再比较平均与较长响应。采用设备和系统允许的低风险验证方法,不靠未知力控动作制造真实危险接触。
假设推演:用结果作判断
假设采集预算20ms、处理30ms、通信10ms且按单次串行相加,为60ms;若另外观察到机械响应需要时间,不能仍宣传60ms闭环。若三项可部分并行,预算也需改时间轴而非机械相加。最终判断应说明用了哪条路线、哪些时刻实际可测;只有预算就交付预算,不能把计算值当实测延迟。
若只能取得主机接收时刻,就明确它不是接触发生的精确时刻。保留对齐方法与误差,不为得到更小延迟而删去丢帧和较长响应。
遇到问题时的分支与退出
若时间源不统一,先解决对齐或明确误差;若存在丢帧,则保留所有间隔而非只看平均值。验收报告接触到输出的分布、异常片段和版本。完成采集接口不代表整机力控已验证,任何实际动作需由系统责任方确认。
延时报告保留异常间隔与丢帧,若只有接收时刻应说明限制,不把主机收到帧的时间当成精确接触发生时间。
回到技术条件复核
光学弹性体触觉通过成像观察接触信息。[S1] 原始帧、接触形状和算法估计是不同层,得到一张清楚图不意味着绝对力准确。采样、处理与通信共同构成时间链,帧率不能直接当闭环响应;DIGIT接口资料还需核对归档状态和许可。[S2]
开始前的条件
1. 接触事件与参考确认方法
2. 帧算法命令和动作时间定义
3. 串并行关系及异常片段
判断依据与资料
具体判断条件
- 预算与实际观测标识清楚
- 端到端不遗漏机械与调度条件
- 无法对齐时不宣称精确延迟
原始资料阅读
GelSight Tactile Sensing Technology
https://www.gelsight.com/tactile-sensing-technology/
DIGIT-INTERFACE README
https://github.com/facebookresearch/digit-interface/blob/main/README.md
Robotiq: FT 300 FAQ (2017-11)
https://blog.robotiq.com/hubfs/FT%20300%20FAQ.pdf
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。